


servo drayvlar (servo drayvlar) "servo kontroller", "servo kuchaytirgich" deb ham nomlanadi, servo motorni boshqarish uchun ishlatiladi - bu kontroller, uning roli oddiy AC motorida ishlaydigan chastota konvertoriga o'xshaydi, bir qismga tegishli. servo tizimning, asosan, yuqori aniqlikdagi joylashishni aniqlash tizimida qo'llaniladi. Umuman olganda, transmisyon tizimining yuqori aniqlikdagi joylashuviga erishish uchun servo vosita uchta usulda pozitsiya, tezlik va moment bilan boshqariladi. Hozirgi vaqtda u uzatish texnologiyasining yuqori darajadagi mahsulotidir.
Servo haydovchi sanoat robotlari va CNC ishlov berish markazlarida va boshqa avtomatlashtirish uskunalarida keng qo'llaniladigan zamonaviy harakatni boshqarishning muhim qismidir. Ayniqsa, AC doimiy magnit sinxron motorni boshqarish uchun ishlatiladigan servo drayveri uyda va chet elda tadqiqot nuqtasiga aylandi. O'zgaruvchan tokning servo drayverini loyihalashda vektor nazoratiga asoslangan oqim, tezlik, pozitsiya 3-yopiq tsiklli boshqaruv algoritmi keng qo'llaniladi. Ushbu algoritmdagi tezlikni yopiq pastadir dizayni oqilona bo'ladimi yoki yo'qmi, butun servo boshqaruv tizimida, ayniqsa tezlikni nazorat qilishda asosiy rol o'ynaydi.
Servo drayverning tezligi yopiq pastadirida, vosita rotorining real vaqtda tezlikni o'lchash aniqligi tezlik pastadirining tezlikni boshqarishning dinamik va statik xususiyatlarini yaxshilash uchun juda muhimdir. O'lchov aniqligi va tizim narxi o'rtasidagi muvozanatni topish uchun odatda tezlikni o'lchash sensori sifatida qo'shimcha fotoelektrik enkoder ishlatiladi va mos keladigan tezlikni o'lchash usuli M / T dir. M/T tezligini o'lchash usuli ma'lum o'lchash aniqligi va keng o'lchov diapazoniga ega bo'lsa-da, lekin bu usul o'ziga xos kamchiliklarga ega, jumladan:
1) Tezlikni o'lchash davrida kamida bitta to'liq kodli disk zarbasi aniqlanishi kerak, bu minimal o'lchanadigan tezlikni cheklaydi;
2) Tezlikni o'lchash uchun ishlatiladigan ikkita boshqaruv tizimining taymer kalitlari qat'iy sinxronizatsiyani saqlab turishi qiyin va katta tezlik o'zgarishi bilan o'lchash holatlarida tezlikni o'lchashning aniqligi kafolatlanmaydi. Shuning uchun an'anaviy tezlikni loyihalash usuli yordamida servo drayver tezligini kuzatish va nazorat qilish ishini yaxshilash qiyin.
Hozirgi vaqtda asosiy servo drayverlarning barchasi boshqaruv yadrosi sifatida raqamli signal protsessoridan (DSP) foydalanadi, bu esa yanada murakkab boshqaruv algoritmini amalga oshirishi va raqamlashtirish, tarmoq va intellektualizatsiyani amalga oshirishi mumkin. Quvvat qurilmalari odatda aqlli quvvat modulidan (IPM) qo'zg'alish pallasining asosiy dizayni, IPM ichki integral haydovchi pallasida foydalanadi va haddan tashqari kuchlanish, haddan tashqari oqim, qizib ketish, past kuchlanish va boshqa nosozliklarni aniqlashdan himoya qilish davriga ega, asosiy pallada yumshoq ishga tushirish davri ham qo'shiladi. , boshlash jarayonining haydovchiga ta'sirini kamaytirish uchun. Quvvatni boshqarish moslamasi mos keladigan to'g'ridan-to'g'ri oqimni olish uchun birinchi navbatda kirish uch fazali yoki tarmoq quvvatini uch fazali to'liq ko'prikli rektifikator sxemasi orqali to'g'rilaydi. Uch fazali doimiy magnit sinxron AC servo vosita uch fazali sinusoidal PWM kuchlanish inverteri tomonidan boshqariladi. Quvvat haydovchi blokining butun jarayonini oddiygina AC-DC-AC jarayoni deb ta'riflash mumkin. AC-DC ning asosiy topologik sxemasi uch fazali to'liq ko'prikli boshqarilmaydigan rektifikator zanjiridir.
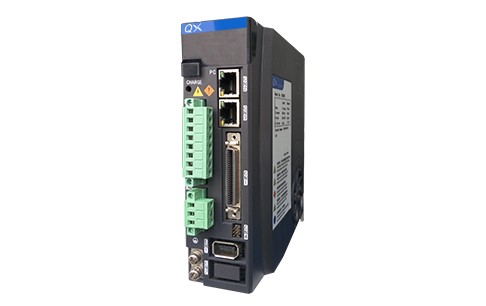
QXL yuqori samarali chiziqli motorli servo drayveri
Servo tizimni keng miqyosda qo'llash bilan servo haydovchidan foydalanish, servo diskni disk raskadrovka qilish, servo haydovchiga texnik xizmat ko'rsatish bugungi servo haydovchining muhim texnik mavzulari bo'lib, servo haydovchi texnologiyasini chuqur o'rganish bo'yicha tobora ko'proq sanoat nazorati texnologiyasi xizmat ko'rsatuvchi provayderlar. .
Servo haydovchi sanoat robotlari va CNC ishlov berish markazlarida va boshqa avtomatlashtirish uskunalarida keng qo'llaniladigan zamonaviy harakatni boshqarishning muhim qismidir. Ayniqsa, AC doimiy magnit sinxron motorni boshqarish uchun ishlatiladigan servo drayveri uyda va chet elda tadqiqot nuqtasiga aylandi. O'zgaruvchan tokning servo drayverini loyihalashda vektor nazoratiga asoslangan oqim, tezlik, pozitsiya 3-yopiq tsiklli boshqaruv algoritmi keng qo'llaniladi. Ushbu algoritmdagi tezlikni yopiq pastadir dizayni oqilona bo'ladimi yoki yo'qmi, butun servo boshqaruv tizimida, ayniqsa tezlikni nazorat qilishda asosiy rol o'ynaydi.