


Harakatlanuvchi ob'ektlarni yoki qandaydir takrorlanuvchi harakat funktsiyasini o'z ichiga olgan avtomatlashtirish loyihasini loyihalashda loyiha robotlarni kiritishdan foyda oladi. To'g'ri turdagi robotni tanlash dizayn xarajatlarini kamaytiradi va muvaffaqiyat darajasini oshiradi. Oddiy ilovalar faqat takroriy dasturlashtirilgan harakatlar to'plamidan foydalanadi, lekin mashinani ko'rish tizimini qo'shish yoki robotni boshqarish tizimiga ulangan maydonni sezish moslamalari to'plamini qo'shish robotga moslashuvchan harakatga erishishga imkon beradi, bu esa robotning haqiqiy harakatini o'zgartirishi mumkin. robot.
Robot sotuvchilari foydalanuvchilarga joylashishni aniqlash qobiliyatiga ega tizimlarni tanlashda yordam berishi mumkin. Internetda robot tizimlarini turli xil harakatlarda ko'rsatadigan ko'plab videolar mavjud, shuning uchun ushbu videolarni tomosha qilayotganda, agar ular ishlab chiqaruvchidan bo'lsa, videodagi robot odatda o'z ishlashi chegarasida ishlayotganini yodda tuting. Ammo amaliy foydalanishda robotning ishlashi o'z chegarasida bo'lsa, uning doimiy ishlashi mumkin emas.
Ko'pgina robot ishlab chiqaruvchilari mijozlarga ularning ehtiyojlariga eng mos keladigan robotni tanlashda yordam berish uchun modellashtirish va simulyatsiya dasturlarini taklif qilishadi. "LOSTPED" robot parametrlarini ishlab chiqish uchun zarur bo'lgan ma'lumotlarni aniqlashga yordam beradi, yuk, tendentsiya, tezlik, operatsiya, aniqlik, atrof-muhit va missiya tsikli robot tizimini yoki har qanday harakatni boshqarish ilovasini to'g'ri rejalashtirish va loyihalash uchun zarur bo'lgan ma'lumotlar nuqtalari.
Mijoz tomonidan tanlanishi mumkin bo'lgan bir nechta umumiy robot turlari mavjud. Har bir robot mijozning talablariga muvofiq dasturni sozlash uchun qo'shimcha funktsiyalarga ega.
Ko'p qo'shma robot
Ko'pchilik sanoat robotlari haqida o'ylashganda, ular qandaydir ko'p bo'g'imli robotni tasavvur qilishadi. Ushbu turdagi robotlar ko'pincha televizion reklama va sanoatga oid videolarda paydo bo'ladi. Ko'p bo'g'imli robotning qat'iy ta'rifi yo'q, u 4 dan 6 gacha bo'g'inlar o'qi bo'lgan sobit asosga ega deb ta'riflanadi. Darhaqiqat, 2 tagacha va 10 tagacha o'qga ega bo'g'imli robotlar mavjud. Bundan tashqari, robot qo'l End Tool (EOAT) ko'proq harakat imkoniyatlarini taqdim etishi mumkin. Ko'p qo'shma robotlarning standart xususiyati ularning 3D makonida yoki ish joyida ishlash qobiliyatidir. Ko'p qo'shma robotning eng katta ish maydoni sharga o'xshaydi va u odatda qutbli koordinatalar tizimi yordamida fazodagi nuqtalarni belgilaydi.
Ko'p bo'g'inli robot keng ish diapazoni tufayli keng qo'llaniladi, u robot qo'lining so'nggi asbobini deyarli har qanday burchakda deyarli cheksiz sonli tekisliklarga joylashtirishi mumkin. Misol uchun, payvandlashda payvandlash texnikasidan foydalangan holda ko'p bo'g'inli robot odamnikiga qaraganda uzluksiz va takrorlanadi. Ish qismi sobit holatda bo'lsa, payvandlash ko'krak optimal masofani, burchakni va tezlikni aniq aniqlay oladi. Ish qismi robot bazasiga perpendikulyar bo'lmasa ham, robot aniq va takrorlanadigan tekshirish uchun 3D lazer va mashinani ko'rishdan foydalanishi mumkin. Ko'p bo'g'imli robotlarning boshqa ilovalari orasida bo'yash, burg'ulash, teginish, kesish, tanlash va joylashtirish, materiallarga ishlov berish, qadoqlash va yig'ish kiradi.
Ushbu maqolada muhokama qilingan robotlar turlari orasida ko'p qo'shma robotlar yuqori narxga ega. Ko'p bo'g'inli robotning oddiy harakatlarini dasturlash odatda nuqtalar va harakatlarni to'g'ridan-to'g'ri o'rgatish orqali amalga oshirilishi mumkin va murakkab joylashishni aniqlash boshqaruvchi uchun kod yozishni talab qiladi. Dala ishchilari robotning holatini o'zgartirishi yoki nozik sozlashi mumkin.
SCARA roboti
Tanlangan muvofiqlik yig'ish robotli qo'l roboti (SCARA) qattiq asosga ega, uning robot qo'li xy o'qi bo'ylab aylanayotganda z o'qida o'rnatiladi. Robot qo'lining o'rtasida qo'shimcha xy o'qi bo'g'inlari mavjud, qo'lning oxiridagi chiziqli aktuator Z o'qini tayanch tekisligiga 90 gradusga harakat qiladi va chiziqli aktuator qo'shimcha th o'qiga ega. Shunday qilib, scara robotida jami to'rtta o'q bor. Ko'p jihatdan, SCARA roboti inson qo'lining harakatini taqlid qiladi va robotning eng katta ish maydoni silindrning bir qismiga teng.
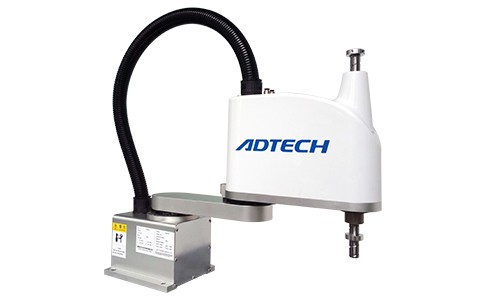
Ishlayotganda, SCARA robot qo'li yuqori aniqlikdagi joylashuvni saqlab, yuqori tezlikda ishlashi mumkin. Agar operatsion tekisliklarning barchasi bir-biriga parallel bo'lsa, u holda materiallarga ishlov berish va mahsulotni yig'ish ko'pincha SCARA robot qo'li yordamida amalga oshirilishi mumkin. Asbobning oxirida joy o'zgartirish lazeridan foydalanish yig'ish liniyasida yuqori tezlikda kubik koordinata o'lchash asboblari (CMM) funktsiyalarini ta'minlaydi. Mashinani ko'rish tizimi bilan jihozlangan SCARA roboti aniq kontaktsiz tekshiruvni yakunlashi mumkin. Robot qo'lning asbob uchida lazerlar, plazma kesgichlar va marshrutizatorlarning o'rnatilishi aniq kesish, kesish va frezalash operatsiyalarini amalga oshirish imkonini beradi.
SCARA roboti ko'taradigan ob'ektning og'irligi uning aylanadigan bo'g'inlarida radial yuklarni hosil qiladi, shuning uchun uning podshipniklari robotning kutilayotgan xizmat muddati davomida to'liq ishlashi uchun etarlicha kuchli bo'lishi kerak. SCARA robot yukining impulsi shunchalik yuqori bo'lmasligi kerakki, dvigatellar sekinlashadi va qo'l harakatini to'xtatadi.
To'rtburchaklar koordinatali robot
Kartezyen robotlar ko'pincha ko'p qo'shma robotlarga yoki SCARA robotlariga qaraganda og'irroq yuklarni arzonroq xarajat bilan engishlari mumkin. To'rtburchak koordinatali robot yuk og'irligini taqsimlash uchun ramka tuzilishidan foydalanadi (3-rasm). Dekart roboti x, y va z o'qlarida chiziqli harakat qiladi, shuningdek, uzunligi yuzlab yoki minglab metr yoki fut bo'lishi mumkin bo'lgan ramka ichida harakatlanishi ham cheklangan. Ramka standart yoki yarim standart chiziqli slayd va vida bo'lishi mumkin, bunday arxitektura to'rtburchaklar koordinatali turdagi robotga kerak bo'lganda maqsadni o'zgartirishga imkon beradi. Dekart koordinatali turdagi robotning ish maydoni to'rtburchakka o'xshaydi va u joylashishni aniqlash uchun Kartezian koordinata tizimidan foydalanadi.
To'rtburchaklar koordinatali robotlar ko'pincha mahsulotlarni tanlash va joylashtirish uchun, shuningdek, plomba moddalarini, routerlarni, lazerlarni va plazma chiqib ketish mashinalarini yoki robotning ish maydoniga mos keladigan har qanday harakatni qo'llash uchun ishlatiladi.
Delta robot
Delta robotida uchta parallel qo'llar va aylanuvchi yoki chiziqli aktuatorlar mavjud. Aktuatorga kuch qo'llanilganda, oxirgi effektor x, y va z o'qlarida harakat qiladi, lekin aylanmaydi. Delta roboti engil yuklarni olib ketish va joylashtirish uchun mo'ljallangan, ammo boshqa maqsadlarda 3D bosib chiqarish, jarrohlik va yig'ish operatsiyalari kiradi. Delta robotlari juda kam inertsiyaga ega va juda tez harakatlanadigan engil qo'llardan foydalanadi. Manipulyatordan farqli o'laroq, Delta roboti o'z ish joyida 360- daraja aylanma harakatda harakatlanishi mumkin.